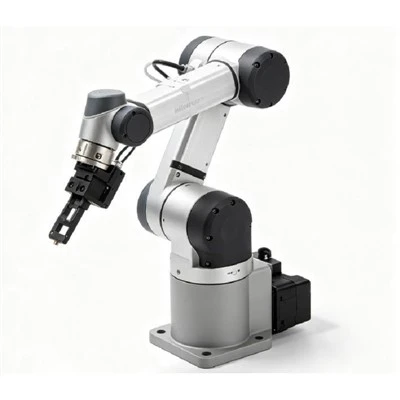
Nel panorama dinamico dell'automazione industriale, i bracci robot a 4 - sono emersi come strumenti versatili, trovando applicazioni in una vasta gamma di settori dalla produzione alla logistica. Come fornitore leader di bracci robot a 4 assi, comprendiamo il ruolo critico che il software svolge nel sfruttare il pieno potenziale di questi sistemi robotici. In questo post sul blog, esploreremo le varie soluzioni software utilizzate per controllare i bracci robot a 4 - Asse, le loro caratteristiche e il modo in cui contribuiscono all'efficienza e alla precisione delle operazioni robotiche.
Comprensione delle basi del controllo del braccio robot a 4 - Asse
Un braccio robot a 4 assi è in genere costituito da quattro gradi di libertà, che gli consentono di muoversi in più direzioni ed eseguire compiti complessi. Questi gradi di libertà includono la rotazione alla base, alla spalla, al gomito e al polso. Per controllare in modo accurato questi movimenti, è richiesto un software specializzato. Il software funge da cervello del braccio del robot, traducendo comandi utente in movimenti motori precisi.


Software popolare per il controllo di 4 - Assis Robot Arms
1. ROS (sistema operativo robot)
ROS è un framework software Open Open che ha guadagnato una diffusa popolarità nella comunità di robotica. Fornisce una raccolta di strumenti, librerie e convenzioni che semplificano lo sviluppo di applicazioni robotiche. Per 4 - Assis Robot Arms, ROS offre diversi vantaggi:
- Modularità: ROS è progettato per essere modulare, consentendo agli sviluppatori di creare componenti personalizzati per attività diverse. Ciò significa che è possibile integrare facilmente ulteriori sensori, pinze o altre periferiche con il braccio robot a 4 assi.
- Supporto comunitario: Con una comunità grande e attiva, ROS ha una vasta gamma di risorse disponibili. Puoi trovare pacchetti pre -costruiti, tutorial e forum in cui puoi fare domande e condividere le tue esperienze.
- Simulazione: ROS include potenti strumenti di simulazione come il gazebo. Ciò consente di testare e convalidare i movimenti e gli algoritmi del tuo braccio robotico in un ambiente virtuale prima di distribuirli nel mondo reale.
2. Software di robotica Fanuc
Fanuc è un nome ben noto nel settore della robotica e le loro soluzioni software sono molto apprezzate per la loro affidabilità e prestazioni. Il software di Fanuc per 4 - Axis Robot Arms Offerte:
- User - Interfaccia amichevole: Il software ha un'interfaccia intuitiva che rende facile per gli operatori programmare e controllare il braccio del robot. Anche gli utenti con conoscenze tecniche limitate possono imparare rapidamente a usarlo.
- Controllo del movimento avanzato: Il software di Fanuc fornisce un controllo di movimento preciso, garantendo movimenti fluidi e accurati del braccio del robot. Ciò è cruciale per le applicazioni che richiedono alti livelli di precisione, come le operazioni di pick - e - posti.
- Integrazione con altri sistemi: Può essere facilmente integrato con altri sistemi industriali, come le cinture del trasporto e i sistemi di visione, per creare una linea di produzione completamente automatizzata.
3. ABB Robotstudio
ABB RobotStudio è un potente software di programmazione e simulazione offline per ABB Robot Arms, inclusi modelli a 4 assi. Le caratteristiche chiave di RobotStudio sono:
- Programmazione offline: È possibile programmare il braccio robot offline, il che significa che puoi continuare a lavorare sulla programmazione mentre il robot effettivo è in uso. Ciò riduce i tempi di inattività e aumenta la produttività.
- Reale - simulazione del tempo: Il software fornisce una simulazione temporale reale dei movimenti del braccio del robot, consentendo di visualizzare l'operazione e identificare eventuali problemi potenziali prima che si verifichino.
- Strumenti di collaborazione: RobotStudio supporta la collaborazione tra diversi team, come ingegneri, programmatori e operatori. Più utenti possono lavorare contemporaneamente sullo stesso progetto, migliorando l'efficienza e la comunicazione.
Caratteristiche da cercare nel software di controllo del braccio robot a 4 - assi
1. Facilità di programmazione
Il software dovrebbe avere un'interfaccia di programmazione facile - per - utilizzare. Che si tratti di un linguaggio di programmazione grafica o di uno basato sul testo, dovrebbe consentire agli utenti di creare e modificare rapidamente i programmi di braccio robot. Ad esempio, la funzionalità di trascinamento e - e - drop può semplificare significativamente il processo di programmazione, in particolare per gli utenti non tecnici.
2. Pianificazione del movimento
Una pianificazione efficace del movimento è essenziale per il funzionamento efficiente di un braccio robot a 4 assi. Il software dovrebbe essere in grado di generare percorsi ottimali da seguire per il braccio del robot, tenendo conto di fattori come ostacoli, velocità e accelerazione. Ciò garantisce che il braccio del robot possa svolgere compiti in modo rapido e sicuro.
3. Compatibilità
Il software dovrebbe essere compatibile con l'hardware del braccio robot a 4 - Asse. Dovrebbe supportare i controller del motore, i sensori e altri componenti specifici utilizzati nel sistema. Inoltre, dovrebbe essere in grado di integrarsi con altri software e sistemi nel tuo ambiente di produzione, come i sistemi ERP (Enterprise Resource Planning) e la produzione di sistemi di esecuzione (MES).
4. Caratteristiche di sicurezza
La sicurezza è una priorità assoluta nella robotica. Il software dovrebbe includere funzionalità come il rilevamento delle collisioni e la funzionalità di arresto di emergenza. Queste caratteristiche aiutano a prevenire incidenti e proteggere sia il braccio robotico che gli operatori.
Applicazioni di bracci robot a 4 - Asse e ruolo del software
4 - I bracci dei robot assi sono utilizzati in una varietà di applicazioni e il software svolge un ruolo cruciale nell'abilitare queste applicazioni.
1. Gestione del materiale
Nelle applicazioni di gestione dei materiali, come le operazioni Pick - e - Posiziona, il software controlla il braccio robot per raccogliere accuratamente gli oggetti da una posizione e posizionarli in un'altra. Le capacità di pianificazione del movimento del software assicurano che il braccio del robot si muova in modo efficiente, riducendo i tempi di ciclo e aumentando la produttività.
2. Assemblaggio
Per le attività di assemblaggio, il software consente al braccio del robot di posizionare e orientare con precisione i componenti. Può anche coordinarsi con altri operatori robotici o umani per eseguire complesse operazioni di assemblaggio. Ad esempio, nel settore dell'elettronica, i bracci robot a 4 assi possono essere utilizzati per assemblare i circuiti con alta precisione.
3. Saldatura
Nelle applicazioni di saldatura, il software controlla il movimento della torcia di saldatura collegata al braccio robot a 4 assi. Garantisce che la torcia segua il percorso corretto e mantenga i parametri di saldatura adeguati, con conseguenti saldature di alta qualità.
Prodotti correlati nel nostro portafoglio
Come fornitore di assi di robot ARM 4, offriamo anche una gamma di prodotti correlati in grado di migliorare la funzionalità del tuo sistema robotico. Puoi esplorare il nostro6 ASSIS ARM ROBOT INDUSTRIALEPer applicazioni più complesse che richiedono ulteriori gradi di libertà. NostroMini braccio robot industrialeè ideale per applicazioni con spazio limitato. E se stai cercando una soluzione per le attività di saldatura, il nostroStazione di saldatura automatizzataPuò essere un'ottima aggiunta alla tua linea di produzione.
Conclusione
Il software utilizzato per controllare un braccio robot a 4 assi è un componente critico che determina le prestazioni, l'efficienza e la versatilità del sistema robotico. Sia che tu scelga una soluzione aperta come ROS o una commerciale come FanuC Robotics Software o ABB RobotStudio, è importante considerare i requisiti specifici dell'applicazione e le funzionalità offerte dal software.
Se sei interessato a saperne di più sui nostri bracci robot a 4 - Asse o sulle soluzioni software che ti consigliamo, ti invitiamo a contattarci per una discussione dettagliata. Il nostro team di esperti è pronto ad aiutarti a trovare la soluzione migliore per le tue esigenze aziendali.
Riferimenti
- "Robotics: Modelling, Planning and Control" by Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani, and Giuseppe Oriolo.
- "Introduzione ai robot mobili autonomi" di Roland Siegwart, Illah R. Nourbakhsh e Davide Scaramuzza.