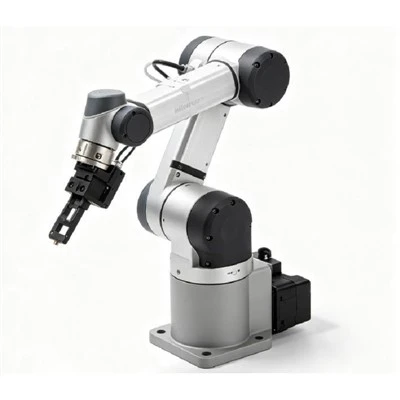
Ehilà! Come fornitore di bracci robot a 4 - Asse, spesso mi viene chiesto degli algoritmi di pianificazione del movimento per queste macchine eleganti. Quindi, tuffiamoci subito e abbattiamoci.
Prima di tutto, cos'è esattamente un braccio robot a 4 - Asse? Bene, è un tipo di robot industriale che ha quattro gradi di libertà. Questi gradi di libertà consentono al braccio del robot di muoversi in diversi modi, rendendolo in grado di svolgere una varietà di compiti come la raccolta e il posizionamento di oggetti, lavori di montaggio e altro ancora. Puoi dare un'occhiata a un4 assi pick and position robotper avere un'idea migliore di cosa possono fare.
Ora, parliamo di algoritmi di pianificazione del movimento. La pianificazione del movimento consiste nel capire il modo migliore per il braccio del robot di spostarsi da un punto all'altro evitando ostacoli e seguendo determinati vincoli. Esistono diversi tipi di algoritmi di pianificazione del movimento là fuori e ognuno ha i suoi pro e contro.
1. A* algoritmo
L'algoritmo A* è una scelta popolare per la pianificazione del movimento. È un algoritmo di ricerca del grafico che trova il percorso più breve tra un nodo iniziale e un nodo obiettivo in un grafico. Nel contesto di un braccio robot a 4 assi, il grafico rappresenta i possibili stati dei giunti del robot e i nodi sono configurazioni diverse di tali giunti.
L'algoritmo A* utilizza una funzione euristica per stimare il costo da un determinato nodo al nodo obiettivo. Combina quindi questo costo euristico con il costo effettivo dal nodo iniziale al nodo corrente. In questo modo, può esplorare in modo efficiente il grafico e trovare il percorso ottimale.
La cosa interessante dell'algoritmo A* è che è garantito per trovare il percorso più breve se la funzione euristica è ammissibile (cioè, non sopravvaluta mai il costo effettivo per l'obiettivo). Tuttavia, può essere computazionalmente costoso, specialmente in grafici di grandi dimensioni.
2. Rapidamente - Esplorazione di alberi casuali (RRT)
RRT è un altro algoritmo di pianificazione del movimento ben noto. Funziona a causa di punti di campionamento casualmente nello spazio di configurazione del braccio del robot e costruendo un albero che collega questi punti. L'albero inizia dalla configurazione iniziale del robot e cresce verso la configurazione dell'obiettivo.
RRT è eccezionale perché può trovare rapidamente un percorso fattibile in un ambiente complesso. Non richiede una mappa pre -definita dell'ambiente, che la rende adatto a situazioni in cui l'ambiente è sconosciuto o cambia nel tempo. Tuttavia, il percorso trovato da RRT di solito non è ottimale. Potrebbe essere un po 'tortuoso e più lungo del percorso più breve possibile.
3. Metodo della tabella di marcia probabilistica (PRM)
L'algoritmo PRM si basa sull'idea di costruire una tabella di marcia dello spazio libero nello spazio di configurazione del braccio del robot. Campiona casualmente punti nello spazio di configurazione e controlla se si trovano nello spazio libero (cioè non fanno sì che il robot si scontrasse con eventuali ostacoli).
Una volta ottenuta una serie di punti liberi, l'algoritmo cerca di collegare questi punti con i bordi per formare una tabella di marcia. Per pianificare un percorso, cerca quindi un percorso su questa tabella di marcia dalla configurazione iniziale alla configurazione dell'obiettivo.
Il PRM è buono per gli ambienti che non cambiano molto. Può pre -calcolare la roadmap offline, che risparmia tempo quando si pianifica percorsi per più attività. Ma potrebbe non funzionare bene in ambienti dinamici in cui gli ostacoli si muovono.
4. Metodo del campo potenziale
Il potenziale metodo di campo modella l'ambiente come un potenziale campo. Gli ostacoli creano forze repulsive e l'obiettivo crea una forza attraente. Il braccio del robot si muove quindi nella direzione della forza netta che agisce su di esso.
Questo metodo è semplice e facile da implementare. Può rispondere rapidamente ai cambiamenti nell'ambiente. Tuttavia, può rimanere bloccato nei minimi locali. Ciò significa che il robot potrebbe finire in una posizione in cui pensa che sia vicino all'obiettivo, ma non può effettivamente raggiungerlo a causa del modo in cui il potenziale campo è modellato.
Fattori che influenzano la pianificazione del movimento per i bracci robot a 4 - Asse
Quando si sceglie un algoritmo di pianificazione del movimento per un braccio robot a 4 assi, ci sono diversi fattori da considerare.
1. Complessità dell'ambiente
Se l'ambiente è semplice e ha pochi ostacoli, algoritmi come un* potrebbero essere una buona scelta in quanto possono trovare il percorso ottimale. Ma se l'ambiente è complesso con molti ostacoli o è dinamico, algoritmi come RRT o potenziali metodi sul campo potrebbero essere più adatti.
2. Requisiti reali - Requisiti del tempo
Alcune applicazioni richiedono al braccio robot per pianificare ed eseguire movimenti in tempo reale. In tali casi, sono preferiti algoritmi efficienti dal punto di vista computazionale, come RRT. D'altra parte, se c'è più tempo disponibile per la pianificazione, algoritmi come un* possono essere usati per trovare il percorso ottimale.
3. Kinematica del braccio robot
Anche la cinematica del braccio del robot a 4 - gioca. Diversi bracci robot hanno limiti articolari diversi e gamme di movimento. L'algoritmo di pianificazione del movimento deve tenere conto di queste limitazioni per garantire che il percorso pianificato sia fisicamente fattibile per il robot.
Confronto con robot a 6 - Asse
Vale la pena confrontare la pianificazione del movimento di bracci robot a 4 assi con quello di6 ASSIS ARM ROBOT INDUSTRIALEE6 Asse Robot collaborativo.
6 - I robot dell'asse hanno più gradi di libertà di 4 - robot di asse. Ciò significa che possono raggiungere più posizioni e orientamenti nello spazio, ma rende anche la pianificazione del movimento più complessa. Lo spazio di configurazione di un robot a 6 assi è molto più grande di quello di un robot a 4 assi, quindi gli algoritmi che funzionano bene per i robot a 4 assi potrebbero non essere altrettanto efficienti per i robot a 6 assi.
Ad esempio, l'algoritmo A* potrebbe diventare ancora più computazionalmente costoso se applicato a un robot a 6 assi a causa della dimensione del grafico maggiore. D'altra parte, algoritmi come RRT possono ancora essere efficaci in quanto possono gestire più facilmente spazi di configurazione complessi.
Conclusione
In conclusione, la scelta dell'algoritmo di pianificazione del movimento giusto per un braccio robot a 4 assi dipende da vari fattori come la complessità dell'ambiente, i requisiti di tempo reale e la cinematica del robot. Ogni algoritmo ha i suoi punti di forza e di debolezza, ed è importante capirli per prendere una decisione informata.
Se sei sul mercato per un braccio robot a 4 assi o hai domande sulla pianificazione del movimento per questi robot, non esitare a raggiungere. Siamo qui per aiutarti a trovare la soluzione migliore per le tue esigenze specifiche. Sia che tu stia cercando un robot per la scelta e - Posiziona compiti, lavori di montaggio o qualcos'altro, ti abbiamo coperto.


Riferimenti
- Lavalle, SM (2006). Algoritmi di pianificazione. Cambridge University Press.
- Choset, H., Lynch, KM, Hutchinson, S., Kantor, G., Burgard, W., Kavraki, Le e Thrun, S. (2005). Principi di moto robot: teoria, algoritmi e implementazioni. Press MIT.