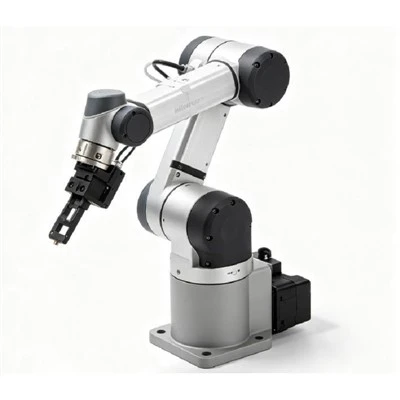
La movimentazione dei materiali è un aspetto critico di vari settori, dalla produzione e logistica all’agricoltura e alla sanità. In molti scenari del mondo reale, gli oggetti che devono essere spostati non sono gli articoli uniformi e dalla forma ordinata che vengono spesso presentati in modelli di produzione idealizzati. Possono invece avere forma irregolare, geometrie complesse, strutture superficiali variabili e dimensioni imprevedibili. In qualità di fornitore leader di robot per la movimentazione dei materiali, abbiamo approfondito le sfide e le soluzioni relative alla movimentazione di oggetti di forma irregolare.
Sfide tradizionali nella gestione di oggetti irregolari
I sistemi robotici tradizionali sono generalmente progettati con una serie fissa di operazioni e strumenti, che li rendono altamente efficienti per compiti ripetitivi che coinvolgono oggetti di forma standard. Tuttavia, quando si tratta di oggetti dalla forma irregolare, questi sistemi spesso incontrano difficoltà. Ad esempio, in un impianto di produzione che produce mobili su misura, le parti possono avere curve, angoli e sporgenze uniche. Un tradizionale robot pick-and-place potrebbe non essere in grado di afferrare con precisione queste parti senza causare danni.
La mancanza di standardizzazione negli oggetti irregolari significa che non esiste un approccio valido per tutti. Anche le proprietà superficiali di questi oggetti possono variare ampiamente. Alcuni possono essere lisci, mentre altri sono ruvidi o hanno superfici appiccicose. Ciò rende difficile l'utilizzo di pinze convenzionali che si basano sull'attrito o sull'aspirazione per la presa.
Tecnologie di rilevamento avanzate
Una delle soluzioni chiave per gestire oggetti irregolari è l’integrazione di tecnologie di rilevamento avanzate. I nostri robot sono dotati di sensori di visione 3D ad alta risoluzione. Questi sensori possono creare modelli 3D dettagliati degli oggetti in tempo reale. Ad esempio, in un impianto di riciclaggio, il sistema di visione 3D può analizzare rapidamente la forma, le dimensioni e l’orientamento di diversi tipi di materiali di scarto, che possono avere forme altamente irregolari.
Oltre alla visione 3D, sono fondamentali anche i sensori tattili. I sensori tattili forniscono feedback sulla forza applicata durante la presa. Quando si maneggia un oggetto irregolare, il robot può regolare la forza di presa in base alla forma e alla struttura della superficie dell'oggetto. Ad esempio, se l'oggetto ha una parte fragile, il sensore tattile può rilevare la pressione e segnalare al robot di ridurre la forza per evitare rotture.
Meccanismi di presa adattiva
Un'altra caratteristica essenziale dei nostri robot per la movimentazione dei materiali è l'uso di meccanismi di presa adattivi. Abbiamo sviluppato una gamma di pinze in grado di regolare forma e configurazione in base all'oggetto che stanno cercando di afferrare. NostroRobot di prelievo e posizionamento a 4 assiviene spesso utilizzato in applicazioni in cui è richiesta tale adattabilità.
Un tipo di pinza adattiva che offriamo è la pinza morbida. Le pinze morbide sono realizzate con materiali flessibili che possono adattarsi alla forma dell'oggetto irregolare. Possono avvolgere geometrie complesse, fornendo una presa sicura senza causare danni. Ad esempio, nell'industria alimentare, dove oggetti come frutta e verdura possono avere forme irregolari, le pinze morbide sono ideali per una movimentazione delicata.
Un altro tipo è la pinza modulare. Le pinze modulari sono costituite da più elementi di presa individuali che possono essere riconfigurati. Ciò consente alla pinza di adattarsi alle diverse forme degli oggetti modificando la disposizione di questi elementi. Ad esempio, in un impianto di produzione elettronica, le pinze modulari possono essere regolate per gestire circuiti stampati di varie dimensioni e forme.
Apprendimento automatico e integrazione dell'intelligenza artificiale
L’apprendimento automatico e l’intelligenza artificiale svolgono un ruolo significativo nel consentire ai nostri robot di gestire oggetti irregolari in modo più efficace. Utilizzando algoritmi di apprendimento automatico, i nostri robot possono imparare dalle esperienze precedenti. Ad esempio, se un robot ha già incontrato un particolare tipo di oggetto irregolare, può utilizzare la conoscenza appresa per gestire oggetti simili in modo più efficiente in futuro.
Gli algoritmi AI possono essere utilizzati anche per la pianificazione del percorso. Quando si sposta un oggetto irregolare, il robot deve pianificare un percorso che eviti collisioni con altri oggetti o ostacoli nell'ambiente. NostroRobot collaborativo a 6 assiutilizza l'intelligenza artificiale per la pianificazione intelligente del percorso, garantendo un movimento fluido e sicuro dell'oggetto.
Applicazione in diversi settori
Esploriamo come i nostri robot per la movimentazione dei materiali vengono utilizzati in vari settori per la movimentazione di oggetti irregolari.
Nell'industria automobilistica, parti come componenti del motore e pannelli della carrozzeria possono avere forme complesse. I nostri robot possono prelevare con precisione queste parti dalla linea di produzione, spostarle nell'area di assemblaggio e posizionarle nella posizione corretta. Le tecnologie avanzate di rilevamento e presa garantiscono che le parti vengano movimentate senza alcun danno, migliorando la qualità complessiva del processo di assemblaggio.
Nel settore dell'e-commerce e della logistica, i pacchi possono presentarsi in tutte le forme e dimensioni. I nostri robot possono smistare, impilare e spostare questi pacchi di forma irregolare nei magazzini. Ciò non solo aumenta l'efficienza delle operazioni di magazzino, ma riduce anche il rischio di lesioni personali associate al sollevamento di carichi pesanti.
Nel campo della conservazione dei beni artistici e culturali, il nsMini braccio robotico industrialepuò essere utilizzato per maneggiare manufatti delicati e di forma irregolare. Le pinze morbide e le precise capacità di controllo del braccio del robot consentono una movimentazione delicata, riducendo al minimo il rischio di danni durante i processi di conservazione e restauro.
Sviluppi futuri
Poiché la tecnologia continua ad evolversi, ricerchiamo e sviluppiamo costantemente nuove funzionalità per i nostri robot per la movimentazione dei materiali. I futuri robot potrebbero avere capacità di rilevamento ancora più avanzate, come la capacità di percepire le proprietà interne di un oggetto, come la sua densità o durezza. Ciò consentirebbe al robot di prendere decisioni più informate su come gestire l’oggetto.
Prevediamo inoltre un’ulteriore integrazione delle tecnologie di realtà virtuale e realtà aumentata. Ciò potrebbe consentire agli operatori di controllare a distanza i robot con maggiore precisione, soprattutto quando si tratta di oggetti irregolari complessi in ambienti difficili da raggiungere o pericolosi.
Contatto per gli appalti
Se stai cercando soluzioni affidabili per la movimentazione di oggetti di forma irregolare nel tuo settore, i nostri robot per la movimentazione dei materiali sono la risposta. Disponiamo di una vasta gamma di prodotti, tra cui ilRobot di prelievo e posizionamento a 4 assi,Mini braccio robotico industriale, ERobot collaborativo a 6 assi, che può essere personalizzato per soddisfare le vostre esigenze specifiche. Contattaci per avviare una discussione sull'approvvigionamento e scoprire come i nostri robot possono migliorare le tue operazioni.


Riferimenti
- Bicchi, A., & Kumar, V. (2000). Presa e contatto robotici: una revisione. The International Journal of Robotics Research, 19(1), 3 - 26.
- Sicilia, B. e Chatib, O. (a cura di). (2016). Speinger della robotica. Springer.
- Rus, D. e Tolley, MT (2015). Progettazione, fabbricazione e controllo di robot morbidi. Natura, 521(7553), 467 - 475.